 EN


Ռոբոտատեխնիկայի և ավտոմատացված սարքավորումների համար CNC մեքենայացում
Վերջին մի քանի տարիների ընթացքում մենք նկատել ենք ռոբոտատեխնիկայի և ավտոմատացված սարքավորումների արտադրողների կողմից ստացվող RFQ-ներում հստակ փոփոխություն։ Նրանք այլևս չեն հարցնում միայն այն, թե արդյոք մենք կարող ենք պահպանել ±0.01 մմ , այլ ինժեներները ցանկանում են իմանալ որքան համապատասխանաբար կարող ենք պահպանել այդ ճշգրտությունը հարյուրավոր կամ նույնիսկ հազարավոր մասերի վրա։ Ռոբոտային համակարգերի համար կրկնելիությունը հաճախ ավելի կարևոր է, քան մեկ բաղադրիչի ճշգրտությունը։
Մեկ նշանավոր նախագիծ ներառում էր սերվոշարժիչների մոնտաժային սալիկների և ճշգրիտ դիրքավորման բլոկների մեկ շարք՝ ավտոմատացված հավաքման գծի համար։ Գծագիրը ինքնին հատկապես բարդ չէր, սակայն երկու դաստակային անցքերի միջև դիրքի ճշգրտությունը 0,015 մմ մեր առաջին փորձը հաջողվեց, սակայն մի քանի մեքենաների հավաքման հետևանքով հավաքման ինժեներները նշեցին թեթև դիրքավորման դիմադրություն: Խնդիրը չէր կապված չափային ճշգրտության հետ՝ այլ մի շարք միացվող բաղադրիչների հավաքված թույլատրելի շեղումների հետ: Մենք ճշգրտեցինք մեքենայացման հաջորդականությունը, վերջնական մեքենայացրեցինք դիրքավորման տարրերը մեկ տեղադրման մեջ և մտցրեցինք 100 %-անոց կոորդինատային չափագրման մեքենայի (CMM) ստուգում կրիտիկական չափսերի համար: Հավաքման խնդիրը անհետացավ՝ առանց դիզայնը փոխելու:
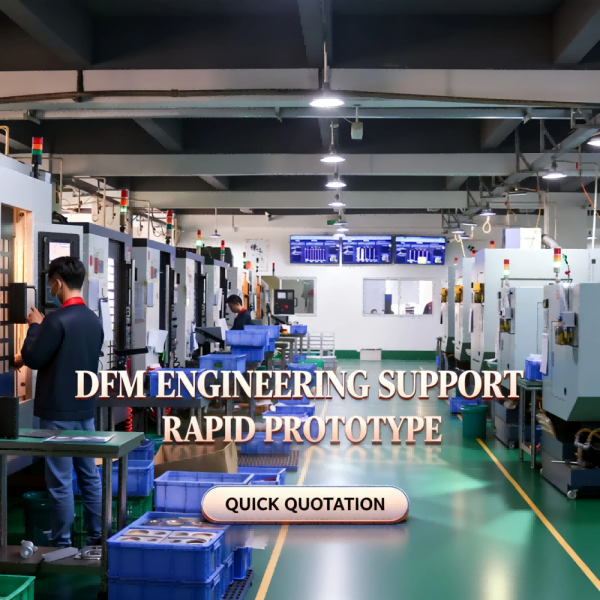
Նման փորձերը ամրապնդել են մեկ կարևոր դասախոսություն. ռոբոտային մեքենայացումը վերաբերում է գործընթացի կարողությանը, ոչ թե միայն մեքենայացման կարողությանը: Ժամանակակից CNC մեքենաները բավարար ճշգրտությամբ են, սակայն հաստատունությունը պահպանելու համար անհրաժեշտ են կայուն ամրացման սարքեր, կառավարվող կտրող գործիքների մաշվածություն, ջերմային հարմարեցում և կարգավորված ստուգման ընթացակարգեր:
Նյութի ընտրությունը նույնպես կարևոր դեր է խաղում: Ալյումինե համաձուլվածքները հաճախ օգտագործվում են թեթև ռոբոտային թևերի և կառուցվածքային ամրացման սալիկների համար, մինչդեռ պողպատ 1045 շարունակում է մնալ առաջնային ընտրությունը շարժիչի առանցքների, դիրքավորման սայլակների, միացումների և մաշվա resistant մեխանիկական բաղադրիչների համար: Ստայնլես պողպատը սովորաբար ընտրվում է մաքուր սենյակներում ավտոմատացված համակարգերի կամ կոռոզիայի դեմ կայուն միջավայրերում աշխատող սարքավորումների համար: Յուրաքանչյուր նյութ պահանջում է տարբեր կտրման ստրատեգիաներ, և մեկ նյութից մեքենայացման պարամետրերի պարզ պատճենումը մյուսի վրա սովորաբար հանգեցնում է անհամասեռ մակերևույթի վերջնամշակման կամ գործիքի կյանքի կրճատման:
Մենք նկատել ենք նաև թվային գործընթացի մոնիտորինգի աճող օգտագործումը: Փոխարենը՝ սպասելու, որ վերջնական ստուգումը հայտնաբերի չափից մեծ առանցք կամ սխալ դիրքում գտնվող անցք, շատ արտադրողներ այժմ արտադրության ընթացքում հետևում են սպինդելի բեռնվածությանը, գործիքի կյանքին և մեքենայի վիճակին: Այս տվյալները չեն փոխարինում փորձառու մեքենայավարներին, սակայն օգնում են նույնիսկ արտադրանքի մերժման առաջ հայտնաբերել գործընթացի շեղումները: Կրկնվող արտադրական շարքերում այս մոտեցումը շատ ավելի կանխատեսելի է դարձրել առաքման ժամանակացույցը:
Գնորդի տեսանկյունից ամենացածր մեքենայական մշակման գինը հազվադեպ է համապատասխանում ամենացածր արտադրական ծախսին: Ռոբոտային հավաքման գծի համար հապաղած շահագործման կամ կրկնվող ճշգրտման հարմարեցումների պատճառով կարող են կորցվել շատ ավելի մեծ գումարներ, քան խնայվում է յուրաքանչյուր մասնակի մի քանի ցենտի համար: Այդ պատճառով փորձառու գնումների թիմերը ավելի և ավելի հաճախ գնահատում են մատակարարի գործընթացների վերահսկման, ստուգման հնարավորությունների և արտադրական համատեղելիության մակարդակը՝ գնի հետ մեկտեղ:
Վերջապես, Ռոբոտային և ավտոմատացված սարքավորումների համար հսկվող թվային մեքենայական մշակում չի սահմանափակվում միայն ճշգրիտ մասերի արտադրությամբ: Դա նշանակում է, որ յուրաքանչյուր առանցք, կապսուլ, ամրակայման սայլակ և դիրքավորման տարր պետք է ճիշտ նույն կերպ միանա միմյանց հետ՝ անկախ նրանից, թե դա մեքենայից դուրս եկած առաջին մասնակի է, թե հազարերորդը: Հենց այդ համատեղելիության մակարդակն է, որը ապահովում է ավտոմատացված համակարգերի հուսալի աշխատանքը տեղադրումից հետո երկար ժամանակ շարունակվելու հնարավորությունը: